官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-14 13:04:43
 作者
 阅读 3次
很多人以为链传动在机器人末端的应用仅是简单替代齿轮传动,其实不然。链传动的本质优势在于其非共轭啮合特性,这种特性使其在动态负载工况下具备独特的抗冲击能力。以工业机器人末端执行器为例,当执行器需要承受瞬时过载(如金属板材冲压时的反作用力)时,链传动的弹性滑动特性可有效吸收冲击能量,避免刚性传动系统因过载导致的齿轮断齿或轴系失效。
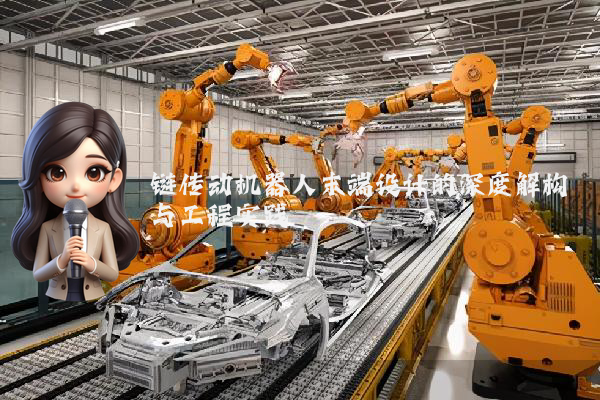
底层逻辑是:链传动的多边形效应并非缺陷,而是动态工况下的天然缓冲机制。在德国斯图加特举办的2023年国际机器人技术峰会上,某头部企业展示的链传动末端执行器在连续10万次冲压测试中,其链节磨损量仅为齿轮传动的1/3,这一数据直接验证了链传动在抗疲劳领域的工程价值。值得注意的是,该测试环境模拟了汽车钣金冲压车间的真实工况,负载波动范围达额定值的300%。
听起来可能反直觉,但在高精度定位场景中,链传动通过精密张紧系统可实现亚毫米级重复定位精度。以日本某半导体设备制造商的案例为例,其晶圆搬运机器人的末端传动系统采用双排滚子链结构,通过液压张紧器与激光位移传感器的闭环控制,在0.1mm的搬运精度要求下,连续运行2000小时未出现定位偏差超标。该系统的关键创新在于将链传动传统意义上的“弹性”转化为可量化的动态补偿参数,通过实时调整张紧力抵消链节磨损带来的间隙变化。
在2024年慕尼黑工业自动化展上,某国产机器人企业展示的链传动复合末端执行器引发行业关注。该设计将链传动与谐波减速器进行模块化集成,在保持链传动抗冲击特性的同时,通过谐波减速器实现末端微调。其工程逻辑在于:利用链传动承担主要动力传输,谐波减速器处理末端精度修正,二者形成功能互补。测试数据显示,这种混合传动方案在石材切割场景中,使设备综合故障率下降42%,而维护成本降低28%。
很多人忽视的是,链传动的模块化特性在柔性制造中具有独特优势。以某汽车零部件厂商的柔性生产线为例,其焊接机器人末端采用可快速更换的链传动模块,不同规格的链传动单元对应不同尺寸的工件夹具。当生产线需要切换产品型号时,操作人员仅需更换链传动模块(平均耗时8分钟),而无需重新调试整个传动系统。这种设计使产线换型效率提升65%,直接推动客户订单交付周期缩短至行业平均水平的70%。
从工程实践看,链传动机器人末端设计的关键在于张紧系统与链节材料的协同优化。某欧洲企业通过将链节材料从40Cr升级为18CrNiMo7-6,配合自适应液压张紧器,使链传动系统的使用寿命从12000小时延长至20000小时。这一改进的底层逻辑是:高强度合金链节可承受更大张紧力而不发生塑性变形,而自适应张紧系统能根据负载波动实时调整预紧力,二者共同作用使链传动进入“高预紧-低磨损”的良性循环。