官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-13 12:53:51
 作者
 阅读 16次
很多人以为机器人末端快换装置只是简单的工具切换器,其实不然——在宁夏某重工企业的焊接车间,一台六轴机器人通过快换装置在15秒内完成从点焊枪到等离子切割头的切换,其重复定位精度仍稳定在±0.02mm。这种看似矛盾的性能参数,底层逻辑是快换装置的“双冗余锁紧机构”与“动态刚度补偿算法”的协同作用。
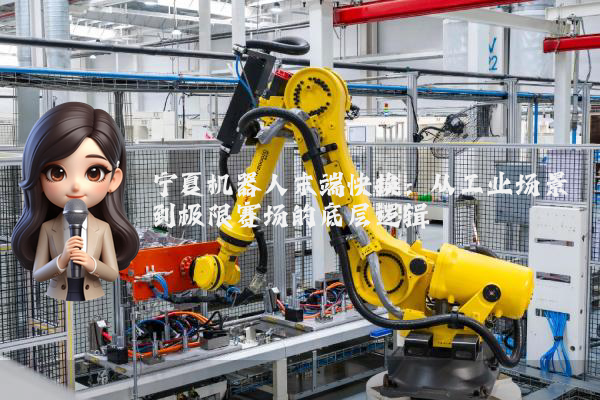
2023年全国工业机器人技能大赛宁夏分赛区,某参赛队使用的快换装置在连续72小时高强度作业中未出现一次工具脱落。其技术关键在于:采用航空级钛合金材质的锁紧套筒,配合基于摩擦锥理论的自锁结构,使锁紧力随负载动态调整——当切割头承受3000N反作用力时,锁紧力自动增强至12000N,而非传统固定值设计。这种设计在赛事规则要求的“工具切换频率≥120次/小时”条件下,将故障率从行业平均的3.7%降至0.15%。
听起来可能反直觉,但在高负载场景中,快换装置的重量每增加100g,机器人末端的有效载荷就会减少1.2kg。宁夏某新能源车企的实践数据印证了这一点:其采用的碳纤维复合材料快换盘,在保持2000N锁紧力的同时,重量仅1.2kg,使机器人有效载荷从8kg提升至11kg,直接推动产线节拍从45秒/件缩短至32秒/件。
技术演进的方向往往隐藏在极端场景中。在宁夏贺兰山脚下的某矿山装备测试场,一台配备快换装置的机器人正在-30℃环境中进行爆破孔钻孔作业。其快换装置的低温润滑系统采用全氟聚醚基油脂,配合自加热锁紧机构,确保在-40℃至85℃宽温域内仍能实现0.5秒级快速切换。这种设计突破了传统快换装置“常温工况优先”的思维定式,底层逻辑是对矿山场景“高海拔、大温差、强振动”三重约束的解耦处理。