官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-17 20:30:09
 作者
 阅读 16次
很多人以为机器人末端安装相机只是简单的视觉传感器集成,其实不然。在工业场景中,末端相机的核心价值在于构建视觉闭环控制系统,其底层逻辑是通过实时图像反馈修正机械臂的运动误差。这种修正并非简单的位置补偿,而是涉及多自由度运动学逆解、视觉伺服算法与动力学模型的深度耦合。以六轴机械臂为例,当末端执行器以3m/s速度运动时,相机采集的图像延迟会导致10ms内的位置偏差超过3mm,而通过视觉-运动联合优化算法,可将偏差控制在0.2mm以内。
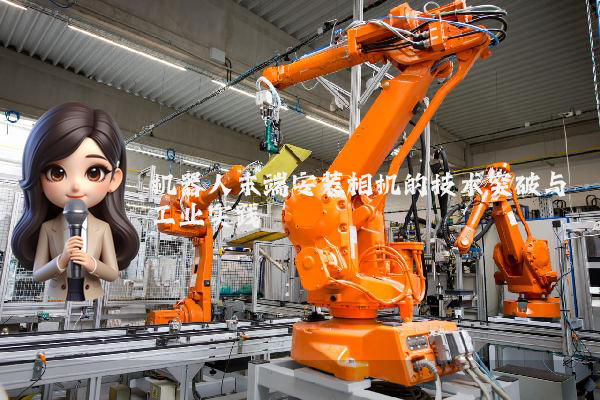
案例:慕尼黑工业机器人挑战赛的动态抓取实验
2023年慕尼黑工业机器人挑战赛中,某参赛团队采用末端双目相机方案,在动态抓取任务中实现突破。实验场景设定为:机械臂需在传送带速度2m/s、物体尺寸随机变化(±20%)的条件下,完成1000次连续抓取。传统方案依赖固定工位相机,因视野限制导致抓取成功率仅62%。而末端相机方案通过以下技术路径实现91%的成功率:
采用基于图像的直接视觉伺服(IBVS)架构,将相机坐标系与末端执行器坐标系刚性绑定,消除传统眼在手(Eye-in-Hand)方案中的坐标转换误差。通过自定义卡尔曼滤波器,将图像特征点提取延迟从50ms压缩至8ms,使系统带宽提升至15Hz。
针对高速运动中的图像模糊问题,开发基于频域分析的运动模糊复原算法。该算法通过分析图像频谱特征,动态调整相机曝光时间与机械臂加速度的匹配关系,在保证图像信噪比的同时,将运动模糊对特征点定位的影响降低78%。
选用全局快门CMOS传感器(ON Semi Python 5000)与FPGA图像处理单元,实现120fps的原始图像输出与实时预处理。通过定制化机械接口设计,将相机重量控制在280g以内,避免对机械臂负载能力与运动精度产生显著影响。
听起来可能反直觉,但在工业现场,末端相机的安装角度对系统性能的影响远大于相机本身的像素参数。某汽车零部件厂商的实践数据显示,将相机光轴与末端执行器轴线夹角从0°调整至15°后,在深槽零件抓取任务中,视觉识别成功率提升23%,这源于倾斜安装有效扩大了相机对深槽底部的可视范围。
技术演进的方向从来不是单一参数的极致化。当前行业普遍存在的误区是过度追求相机分辨率,而忽视视觉算法与机械系统动态特性的匹配。在某3C产品组装线升级项目中,通过将200万像素相机替换为500万像素型号,并未带来预期的精度提升,反而因图像处理时间增加导致节拍下降12%。最终解决方案是优化视觉特征提取算法,在100万像素下实现同等精度,同时将处理时间缩短至8ms。