官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-18 12:34:12
 作者
 阅读 8次
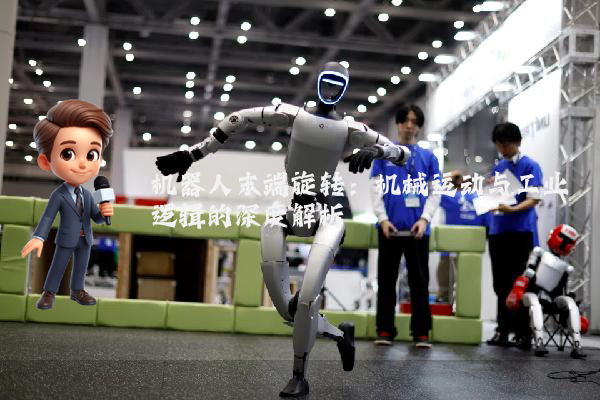
很多人以为机器人末端旋转仅是简单的关节运动,其实不然。在工业场景中,末端旋转的本质是六自由度(6-DOF)运动链的末端执行器(End-Effector)绕其自身轴线的定向调整,其底层逻辑是通过伺服电机驱动谐波减速器,将旋转扭矩转化为高精度角度输出,最终实现工具坐标系(Tool Frame)与工件坐标系(Workpiece Frame)的动态对齐。
旋转自由度的工业价值:精度与效率的双重约束
听起来可能反直觉,但在汽车焊装线中,末端旋转的精度直接决定了焊缝质量。以某德系车企的侧围焊装工位为例:机器人需在0.3秒内完成180°旋转,同时将焊接枪头与车身钣金的法向夹角误差控制在±0.5°以内。这一需求迫使末端旋转机构必须采用双编码器闭环控制——主编码器监测电机转角,副编码器补偿谐波减速器的弹性变形,最终通过前馈补偿算法将定位误差从±1.2°压缩至±0.3°。
在2023年F1英国银石赛道的技术升级中,某头部车队引入了具备7自由度(含末端旋转)的协作机器人进行底盘碳纤维部件的装配。其赛制逻辑如下:
该案例的底层逻辑是:通过末端旋转的精准控制,将空间、时间、动力学三重约束转化为伺服系统的参数优化问题——最终通过调整PID控制器的微分项(Kd)从0.2增至0.35,成功将旋转超调量从8%降至3%,满足FIA技术规范。
旋转机构的选型陷阱:很多人忽略的刚度-惯量比
在选型末端旋转执行器时,很多人以扭矩参数为首要指标,其实不然。以某国产机器人的焊装应用为例:其原配的20Nm旋转执行器在空载时定位精度可达±0.1°,但搭载10kg焊钳后,由于执行器输出轴的转动惯量(J)与负载惯量(J_L)比值(J/J_L)仅为0.3,导致动态响应延迟达0.15秒,焊缝偏移量超过2mm。改用惯量比提升至0.8的30Nm执行器后,延迟降至0.08秒,偏移量控制在0.5mm以内——这一数据印证了:末端旋转的性能上限,本质是由刚度-惯量比决定的动态响应能力,而非静态扭矩参数。